
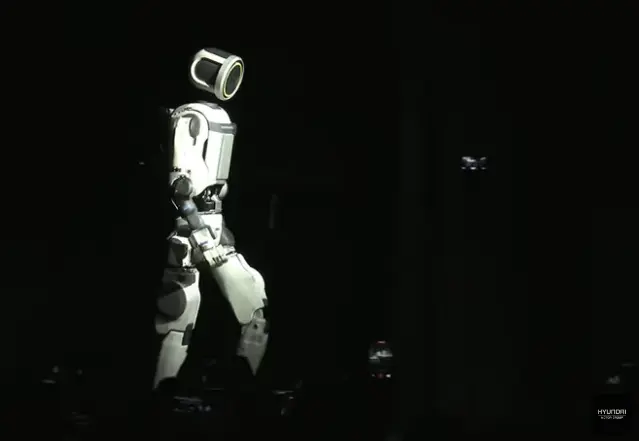
现代汽车集团的人形机器人阿特拉斯趴在地上。小腿弯曲,呈直角竖立。它像做瑜伽一样将脚向背部移动。哎呀,脚转了90度,踩在腰部附近的地面上,立刻站了起来。
在美国拉斯维加斯的曼德勒湾会议中心于5日(当地时间)展示的阿特拉斯。外形几乎与人类相同,但有几个部分不同。关节的活动范围最引人注目。髋关节可以旋转360度。与人类不同,它可以在不用手支撑或不弯曲膝盖的情况下直立行走。
虽然几乎没有被提及,但我注意到阿特拉斯的一个特点。就是它没有臀部。虽然有对应于骨盆的部位与大腿相连,但骨盆后面没有臀部。与阿特拉斯不同,人类是有臀部的。此外,在其他哺乳动物中,甚至在灵长类动物中,人类的臀部也是最大的。阿特拉斯等人形机器人没有臀部的事实,对现有关于人类臀部进化的理论提出了重要的启示。
现有理论:“大臀肌在行走和奔跑时起到平衡的作用”
人类的臀部由皮下脂肪层和下面的大臀肌(大臀部肌肉)等组成。其他动物的大臀肌并没有人类这么大。灵长类动物也是如此。大猩猩的肩膀宽,上半身粗壮,但臀部比人类小。关于人类在进化过程中大臀肌是如何(为什么)变大的,出现了多种理论。
哈佛大学的人类进化生物学家丹尼尔·利伯曼教授认为,臀部在最早的古人类行走时起到了保持左右平衡的作用。古人类是一个涵盖与现代人类最接近的所有物种的名称,包含了黑猩猩和其他类人猿。利伯曼教授在《我们的身体年表》中提到,古人类化石之一的“奥罗林”在行走时使用臀部肌肉有效地稳定了身体,能够抵抗身体左右摇摆的力量。他进一步解释说:“臀部的这些特征表明,最早的古人类在行走时并没有左右摇摆。”
日本解剖学家酒井达夫顺天堂大学教授也表示,从有助于直立行走的角度来看,人类的臀部是有功能的。酒井教授指出,臀大肌在直立行走时将向前倾斜的上半身向后拉,从而使腰部保持直立,他在《有趣到让人通宵阅读的解剖学故事》中解释道。这是对结构的解释,而不是运动,因为大臀肌起源于骨盆后方,附着在大腿骨后面的上部,拉动大腿骨向后。
双足行走机器人像鸟一样走的原因也是“平衡”
我推测人类的大臀肌在行走或奔跑时有助于保持前后平衡。在人形机器人的发展过程中,有多个案例支持这一观点。以下是我注意到的两个案例。
首先,像人一样用两条腿走路并移动双臂的人形机器人,前后平衡很容易被打破。它在伸出一只手的动作中,常常会向前摔倒。当时并没有尝试在机器人“骨盆”后面加上像臀部一样的平衡器。增加的重量会降低电池效率,从而缩短工作时间。现在也是如此。
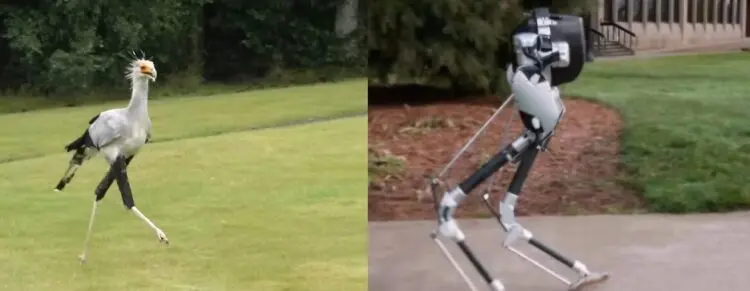
在平衡方面,更奇特的现象在后续开发的双足行走机器人中被观察到。虽然速度较慢,但不摔倒地移动的双足行走机器人像鸟一样走。人类在行走时会弯曲膝盖并向前伸出脚。早期的双足行走机器人则是先伸出脚,膝盖相应的部位随后跟上。我推测这种动作是因为机器人无法装上臀部作为平衡器而设计的折中方案。
如果没有臀部也能走得很好……那功能是“性选择”?
没想到,阿特拉斯没有臀部也能走得很稳。早前,中国的人形机器人天工虽然速度不快,但完成了半程马拉松。特斯拉的Optimus走得比它的前辈Bumble C更好。不过Optimus的步幅比阿特拉斯小,似乎还没有完全解决平衡问题。相反,Optimus在手部动作的精细程度上更胜一筹。
阿特拉斯对人类进化中臀部的现有理论提出了质疑。臀部可能在平衡上有一定帮助,但是否是决定性因素仍不明确。
一个可能更具解释力的假设是性选择。臀部越结实或丰满,被异性选择的概率就越高。关于臀部等身体特征与性选择相关的研究也有尝试。全球范围内,最强有力支持这一假设的国家是巴西。在巴西,隆臀手术正在蓬勃发展。
人类特有的身体中,有许多地方并没有被明确分析。没有其他哺乳动物的下巴像人类一样长。在灵长类动物中,人类的鼻子最大。看黑猩猩时,从正面可以看到鼻孔。也有“鼻子的用途是支撑眼镜”的幽默说法。人类的下巴和鼻子在进化上带来了什么好处仍不明确。
臀部似乎将成为人类进化之谜的一个补充。毕竟,如果所有身体部位都有其独特的用途,那就成了人形机器人。臀部也使我们更具人性。这是我们重新关注、维护或增强大臀肌的理由。