
Al principio podía caminar. Tras la caída, tenía algo de dolor en la zona de la cadera, pero no hasta el punto de impedirle por completo la vida diaria. Sin embargo, en cuestión de pocos días la situación cambió. Caminar se volvió de repente mucho más difícil.

El diagnóstico del varón de 67 años, el Sr. A, que acudió al hospital fue “fractura del cuello femoral”. Se había roto la zona correspondiente al “cuello”, justo por debajo de la cabeza del fémur (cabeza femoral). El resultado de la prueba fue “Garden tipo 3”, una forma en la que el hueso está parcialmente desplazado. Si se tienen en cuenta la edad y el patrón de la fractura, puede considerarse una situación en la que se necesita una artroplastia total de cadera (prótesis total de cadera) más que una fijación con tornillos.
No obstante, no estaba en condiciones de subir de inmediato al quirófano. También padecía diabetes y, en ese momento, su hemoglobina glicosilada (HbA1c) era del 8,8%. Es un valor que refleja el control de la glucosa en sangre durante los últimos 2–3 meses.
Si este valor es muy alto, las heridas pueden cicatrizar peor o aumentar el riesgo de infección. Dado que se trata de una cirugía en la que se introduce un implante en el cuerpo, el equipo médico solo pudo proceder a la operación después de controlar primero la glucemia durante una semana.
Lo que llamó la atención del cirujano no fue tanto la “fractura” como el “ángulo”
La “fractura del cuello femoral, Garden tipo 3” es el fundamento para considerar necesaria una artroplastia total de cadera. Pero eso, por sí solo, no significa que haya que hacer cirugía robótica. El motivo para elegir la cirugía robótica estaba en el siguiente paso: el problema de en qué posición y con qué ángulo colocar la prótesis.
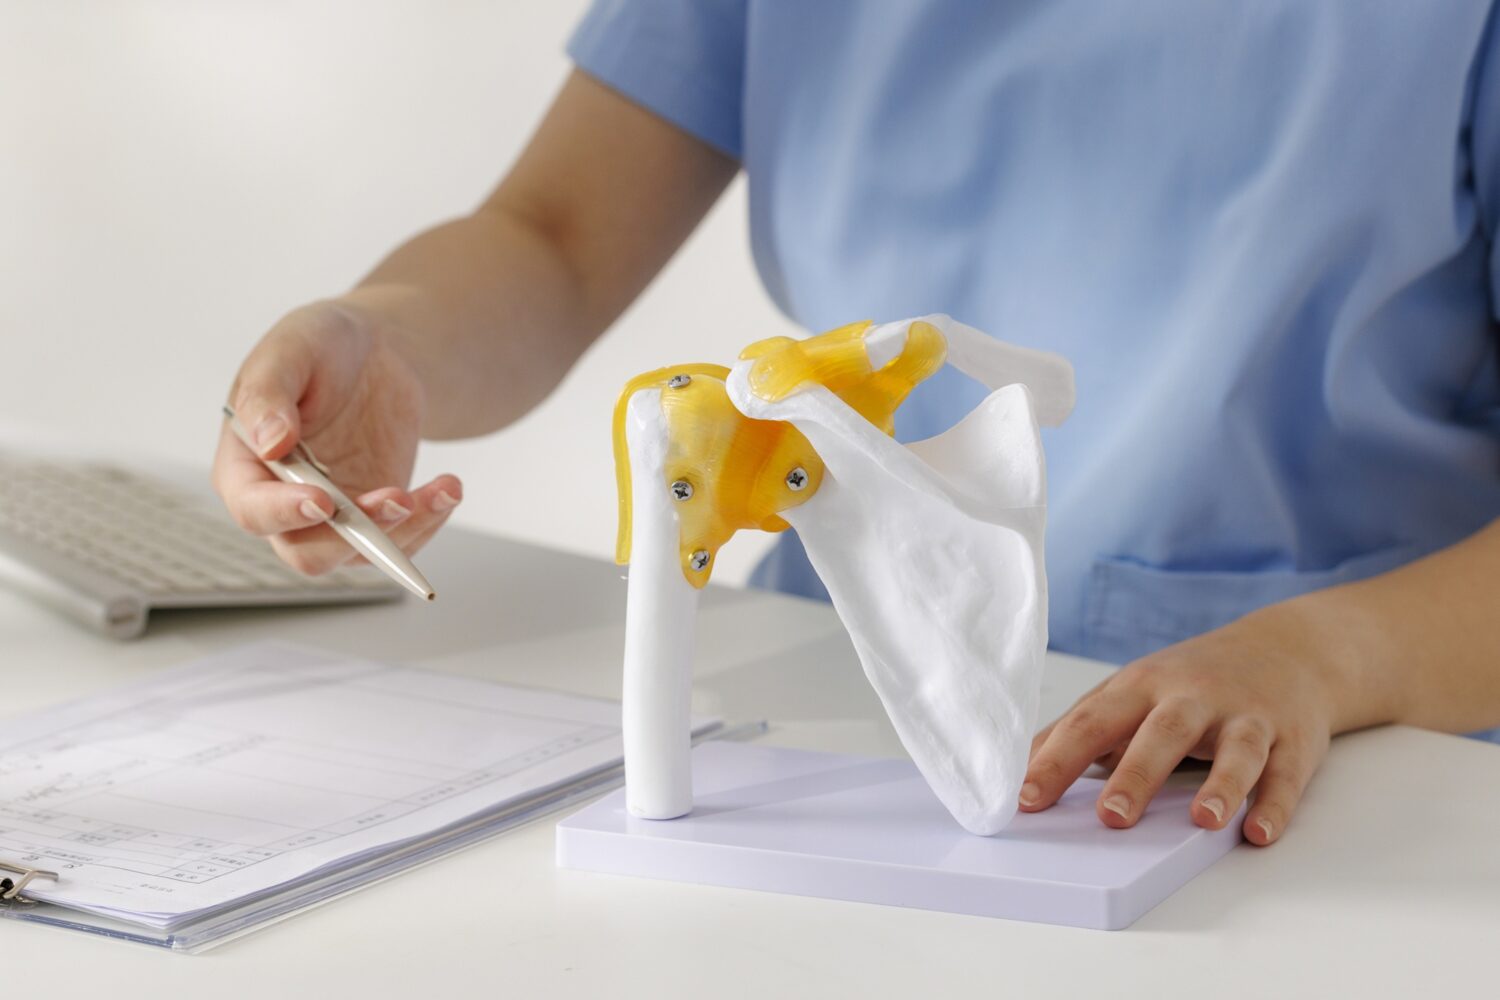
La cadera es una articulación de bola y cavidad. En el hueso de la pelvis existe una cavidad cóncava, el acetábulo (cotilo; acetabulum), y en ella encaja la cabeza femoral, la parte redondeada del fémur.
En la cirugía de prótesis de cadera, se coloca una copa acetabular en el acetábulo del lado pélvico y, dentro del fémur, se introduce un vástago femoral (stem), una columna metálica. Sobre el vástago se conecta una cabeza protésica. La estructura básica de la intervención consiste en ajustar todo para que esa cabeza protésica se mueva dentro de la copa acetabular.

“Ángulo de inserción de la copa acetabular: inclinación 40°, anteversión 22°”
En este punto, si la copa acetabular queda demasiado vertical o demasiado horizontal, o si no coincide la orientación anteroposterior, pueden surgir problemas. Las piezas protésicas pueden chocar entre sí o puede aparecer una diferencia en la longitud de las piernas. También puede aumentar el riesgo de luxación, una complicación típica. La luxación es el fenómeno por el cual la parte esférica de la prótesis se sale de la copa.
Por eso, uno de los aspectos importantes en la artroplastia total de cadera es la posición y la orientación de la copa acetabular. En particular, este paciente tenía una anteversión femoral (anteversion), es decir, el grado en que el fémur está rotado hacia delante, relativamente baja. El equipo médico debía considerar conjuntamente la orientación de la copa acetabular y la del vástago femoral.
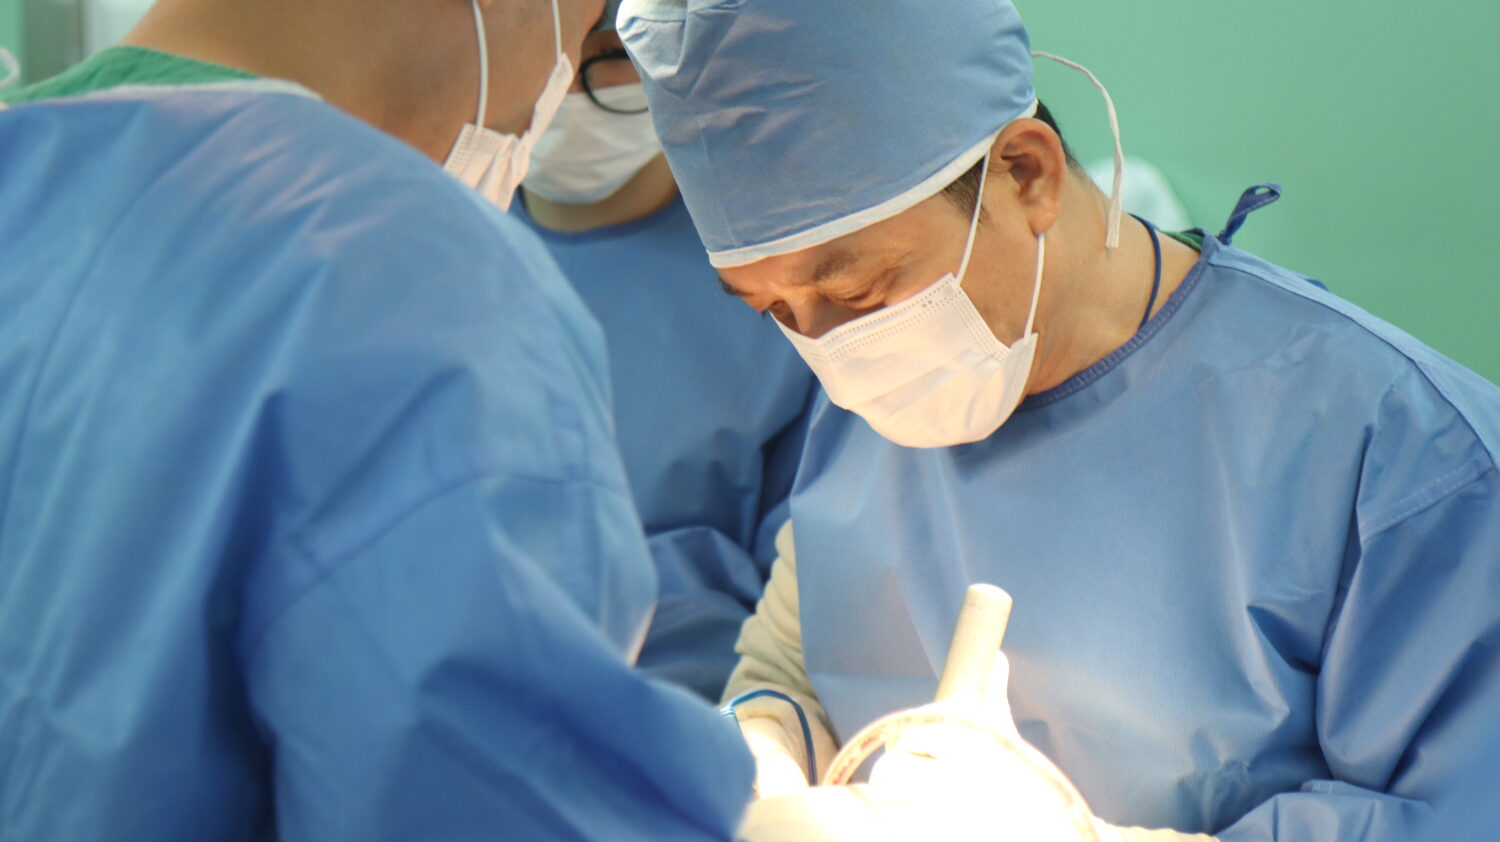
Para ello, el Dr. Seung-woo Kang, jefe de sección del Centro de Articulaciones (Traumatología y Ortopedia) del Hospital Bumin de Busan, utilizó el robot quirúrgico para artroplastia “Mako” de Stryker. Es un equipo que ayuda a materializar con mayor precisión en la cirugía real el plan establecido por el cirujano.
Antes de la operación, mediante una simulación tridimensional (3D), comprobó incluso la posibilidad de colisión entre componentes protésicos en posición sentada. La cadera no es una articulación que se use solo al estar de pie. Al sentarse en una silla, levantarse, sentarse en el suelo o ponerse los calcetines, la pelvis y el fémur se mueven mucho más. Para evitar el choque (impingement) entre la copa acetabular, el vástago femoral y la cabeza protésica, hay bastantes puntos a tener en cuenta.
Así se obtuvo el ángulo de inserción de la copa acetabular: “inclinación (ángulo de inclinación) 40° y anteversión (ángulo de anteversión) 22°”. Se determinó con precisión cuánto se abre la boca de la copa hacia arriba y cuánto rota hacia delante. En general, lo habitual es una inclinación de 40° y una anteversión de 20°, pero en este paciente, al tener una anteversión baja, se aumentó ligeramente el ángulo de anteversión, entre otros ajustes, para evitar colisiones.
De este modo, la cirugía robótica de cadera requiere un proceso de preparación más complejo que la cirugía convencional. Esto se debe a que hay que pasar por un proceso de “registro” (registration), que hace coincidir la estructura ósea 3D del ordenador con la posición real de la pelvis del paciente tumbado en la mesa de operaciones. Es similar a cómo, para que un navegador guíe con precisión, debe coincidir el mapa con la ubicación real de la carretera.
También difiere la forma de fresar el hueso. En la cirugía convencional, se va fresando el acetábulo de manera gradual, empezando por tamaños pequeños, hasta ajustar el tamaño. En cambio, en la cirugía robótica, el acetábulo se mecaniza con precisión de una sola vez según el tamaño y la orientación planificados.
El Dr. Kang explicó: “Mediante la simulación 3D preoperatoria comprobamos incluso la posibilidad de colisión en posición sentada”, y añadió: “Si las colisiones se repiten, pueden derivar en dolor, inestabilidad, desgaste y también en riesgo de luxación”.

Tras la operación, el dolor no fue importante y empezó a caminar con ayuda de un dispositivo de apoyo
Así terminó una intervención exigente. En la cirugía real, la posición de la copa acetabular se reprodujo tal como estaba planificada. Señaló: “El robot ayuda a reproducir con alta precisión, durante el procedimiento real, la simulación 3D planificada antes de la operación”, y añadió: “Aumenta la precisión y la consistencia de la cirugía”.
La evolución inicial del Sr. A tras la operación es estable. El dolor no fue grande y apenas percibe diferencia en la longitud de las piernas. Actualmente, ya ha iniciado la rehabilitación para caminar por sí mismo con ayuda de un dispositivo de apoyo.
Aunque el éxito de esta intervención no permite afirmar todavía que la cirugía robótica de cadera se haya asentado por completo en el área de Busan. Se necesitan más experiencia y datos para definir con qué criterios se elige la cirugía robótica en distintos grupos de pacientes y cuáles serán los resultados a largo plazo.
Sin embargo, la tendencia es clara. Tras el Hospital Bumin de Haeundae, al implantarse también la cirugía robótica de cadera en el Hospital Bumin de Busan, se han ampliado las opciones que los pacientes de la región de Busan-Ulsan-Gyeongnam pueden considerar dentro de su propia zona. Aunque el equipamiento quirúrgico sea distinto, ha quedado patente que el alcance de la aplicación clínica de la cirugía robótica de cadera está creciendo.
[FAQ] Cirugía robótica de cadera: preguntas frecuentes de los pacientes
‘Si es “Garden tipo 3”, ¿hay que hacer necesariamente cirugía robótica?
No. “Garden tipo 3” es un criterio que describe la forma de la fractura. Puede ser una base para considerar necesaria una artroplastia total de cadera, pero no significa que la cirugía robótica sea imprescindible. La decisión de usar o no robot se toma integrando la posición de la copa acetabular, el estado del hueso, la anatomía, la carga económica, el criterio del cirujano, etc.
¿El robot opera directamente?
No. Es un equipo que ayuda a materializar con precisión el plan establecido por el cirujano. La decisión final y la ejecución de la cirugía las realiza el médico.
¿Cuál es la ventaja clave?
Que permite ajustar la posición y la orientación de la copa acetabular de forma más cercana al plan 3D preoperatorio. Esto puede ayudar a reducir el riesgo de luxación y a aumentar la estabilidad articular.
¿La recuperación es más rápida?
No necesariamente. Depende de la edad, la fuerza muscular, las enfermedades de base y el grado de participación en la rehabilitación.
¿No tiene desventajas?
Debido a la configuración del equipo y al proceso de registro, el tiempo de preparación puede alargarse algo. Además, para que el instrumental robótico funcione con precisión, puede requerirse una exposición suficiente del campo quirúrgico y una preparación de los tejidos circundantes mayor que en la cirugía convencional. No obstante, el fresado real del acetábulo se realiza de forma eficiente, por lo que el tiempo total de la intervención puede no diferir mucho del de la cirugía convencional o ser solo ligeramente más largo.
Asesoramiento: Dr. Seung-woo Kang, jefe de sección del Centro de Articulaciones del Hospital Bumin de Busan (Traumatología y Ortopedia). Se graduó en la Facultad de Medicina de la Universidad de Ulsan y se formó en el Hospital Asan de Seoul y en el Hospital de la Universidad de Ulsan. Posteriormente fue profesor clínico adjunto en el Hospital de la Universidad de Ulsan. Realiza de forma especializada artroplastia robótica y la atención de fracturas graves complejas y traumatismos.